
アイリスオーヤマとNTT西日本
「マルチロボティクスプラットフォーム」※1を活用した
フィジカルAIの共同実証成果を発表
ロボット・設備連携の技術的成立性を検証し、施設管理業務の効率化をめざす
アイリスオーヤマ株式会社(本社:宮城県仙台市、代表取締役社長:大山 晃弘、以下、アイリスオーヤマ)とNTT西日本株式会社(本社:大阪府大阪市、代表取締役社長:北村 亮太、以下、NTT西日本)は、AIを活用して、セキュリティカメラ、エレベーター、各種ロボットなどを統合管理する「マルチロボティクスプラットフォーム」※1の共同実証成果をお知らせします。
両社は、2025年10月にフィジカルAI※2やロボットを含むIoT領域におけるDXの推進に向けた業務提携に関する基本合意覚書を締結しました。本覚書に基づき、「マルチロボティクスプラットフォーム」※1の技術などに関する共同実証を進めています。
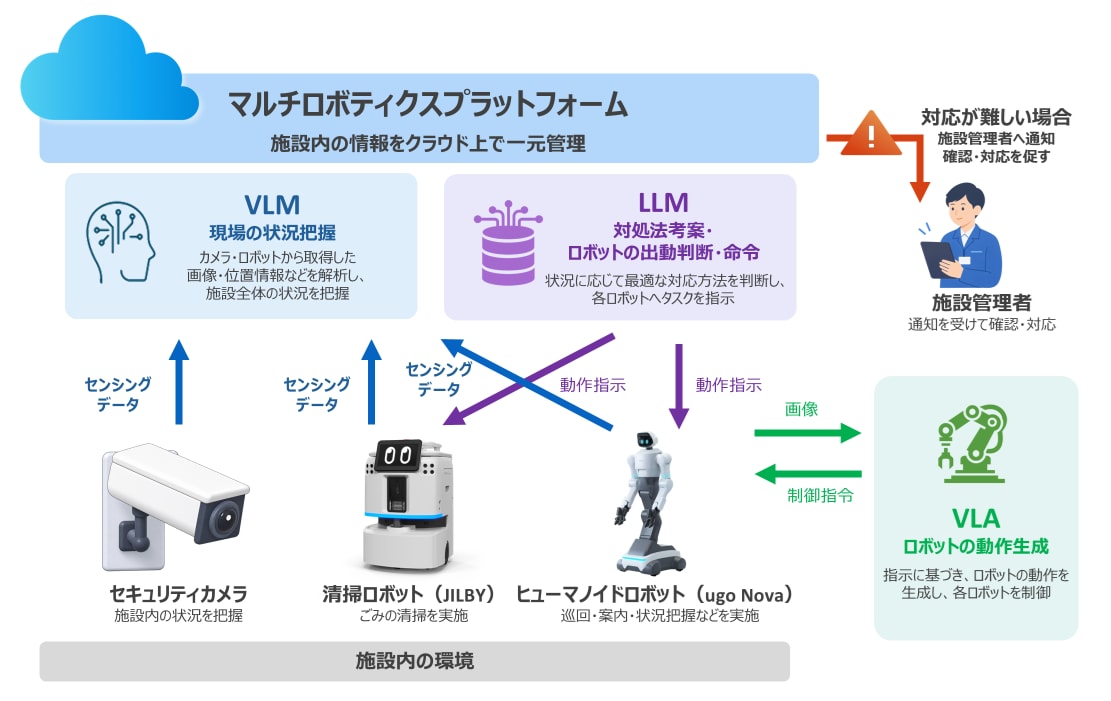
「マルチロボティクスプラットフォーム」※1は、NTT西日本が開発を担う統合管理システムです。施設内のネットワークに接続できるセキュリティカメラや、エレベーター、フラッパーゲート、各種ロボットなどから得られる情報をクラウド上で一元管理し、AIが施設全体の状況を把握したうえで各設備やロボットを連携・制御することをめざしています。
第一弾の取り組みでは、アイリスオーヤマのDX清掃ロボット「JILBY(ジルビー)」に、NTT西日本が提供する「マルチロボティクスプラットフォーム」※1を連携させ、「AIエージェント」を実装しました。これにより、タブレットやスマートフォンなどの端末を通じて、ユーザーとロボット間のテキストや音声による双方向のコミュニケーションを可能にしたほか、蓄積された清掃データなどをもとにAIが自律的に学習し、最適な清掃ルートや頻度、時間帯などを提案することで、清掃業務の効率化と最適化を実現しています。
第二弾の今回は、本プラットフォームによる統合管理を実現するための基礎技術を構築するとともに、フィジカルAI技術※2であるVLA(Vision-Language Action)・VLM (Vision-Language Model)・LLM(Large Language Model)を活用し、セキュリティカメラとロボットを連携させて状況認識と作業指示までを行う仕組みのほか、異種ロボット間の情報連携・役割分担およびロボットの自律動作の技術的成立性を実証しました。
1. 背景・目的
近年、労働力不足への対応や業務効率化を目的に、清掃、警備、搬送など、施設管理のさまざまな業務でロボットの活用が進んでいます。一方、多様な業務を単一のロボットですべて担うことは難しく、用途やメーカーが異なる複数のロボットの連携が求められています。
また、従来の施設管理では、セキュリティカメラ、エレベーター、フラッパーゲート、各種ロボットなどが個別のシステムとして管理されており、それぞれが持つ情報や機能を施設全体の運営に活用しにくいことが課題となっています。
こうした課題に対応するため、製品の企画・開発・製造・販売・アフターサービスまでの一貫体制を実現し、サービスロボットの稼働・運用で世界No.1をめざすアイリスオーヤマと、電気通信事業を中心に情報通信インフラの技術やICTにおける知見、独自の販路を持つNTT西日本が連携を進めてきました。
2. 共同実証の概要
「マルチロボティクスプラットフォーム」※1を活用して、施設内の各種情報をクラウド上で一元管理します。さらに、フィジカルAI※2を構成する技術の一つであるVLMが施設全体の状況を把握・分析したうえで、LLMがその情報をもとに各設備やロボットに適切な指示を行います。
また、VLAを活用することで、指示内容や周辺環境に応じて、ロボットが自律的に判断・行動できる仕組みの技術的成立性を検証します。これにより、既存設備、多様なロボット、人がそれぞれの役割を担いながら連携し、施設全体を一つのシステムとして統合的に管理・運営する、新たな施設管理の実現をめざします。
今回、具体的な機能の一つとして、施設内の設備やロボットを連携させる検証を実施しました。本検証では、フィジカルAI※2を活用し、セキュリティカメラで取得した画像をAIが解析し、その結果に基づいて「JILBY」に適切な指示を行う一連の連携について、技術的成立性を実証しました。
また、本プラットフォームを介して、異なるメーカー・種類のロボットを連携させる検証の一例として、「JILBY」と ヒューマノイドロボット「ugo Nova」※3が情報を共有し、それぞれの役割や特性に応じてタスクを分担・連携する仕組みの技術検証を行いました。さらに、VLAを活用し、ロボットが指示内容や周辺環境に応じて自律的に判断・行動する動作可能性も確認しました。
■イメージ
3. 出展展示会情報※4
本研究成果は下記展示会において、デモンストレーションを実施予定です。展示内容は会場ごとに異なります。
「NTT R&D FORUM 2026」※5
- 内容
- 「JILBY」とヒューマノイドロボットの連携動作およびロボットの自律動作
- 会期
- 2026年11月18日~11月20日、11月24日~11月25日
- 会場
- NTT武蔵野研究開発センタ
「ビルメンヒューマンフェア&クリーンEXPO 2026」※5
- 内容
- セキュリティカメラと「JILBY」の連携動作
- 会期
- 2026年11月18日~11月20日
- 会場
- 東京ビックサイト
「スマートビルディングEXPO」※7
- 内容
- 「JILBY」とヒューマノイドロボットの連携動作およびロボットの自律動作
- 会期
- 2026年12月2日~12月4日
- 会場
- 東京ビックサイト
「SEMICON Japan 2026」※8
- 内容
- セキュリティカメラと「JILBY」の連携動作
- 会期
- 2026年12月9日~12月11日
- 会場
- 東京ビックサイト
4. 今後の展開について
今回検証したセキュリティカメラとロボットの連携および複数ロボットの連携・自律動作は、「マルチロボティクスプラットフォーム」※1の活用例の一つです。両社は本実証で得られた知見をもとに、技術面や具体的な顧客ニーズ、施設管理上の課題を整理するとともに、将来的な商用化・事業化の可能性について検討していきます。
アイリスオーヤマとNTT西日本は、今後も本研究開発を共同で推進し、フィジカルAI※2による自律判断機能の高度化と、清掃、警備、搬送などの業務を横断的につなぐ施設管理の実現をめざします。これにより施設管理業務の効率化を図り、労働力不足などの社会課題の解決に貢献していきます。
■会社概要
アイリスオーヤマ株式会社
- 所在地
- 宮城県仙台市青葉区五橋二丁目12番1号
- 設立
- 1971年4月
- 事業内容
- 生活用品の企画・製造・販売
- 代表者
- 代表取締役社長 大山 晃弘
NTT西日本株式会社
- 所在地
- 大阪府大阪市都島区東野田町4丁目15番82号
- 設立
- 1999年7月
- 事業内容
- 電気通信事業、ICTサービス・ソリューション提供
- 代表者
- 代表取締役社長 北村 亮太
- ※1:NTT西日本提供のオプション機能です。本サービスは、2025年10月29日付のプレスリリースにおいて「AIロボティクスプラットフォーム」として発表したサービスの名称を変更したものです。
- ※2:AIが現実世界(物理空間)を認識かつ学習し、行動する能力を持つ技術です。
- ※3:NTT西日本が取り扱う、ugo株式会社のヒューマノイドロボットです。
- ※4:展示内容は研究開発中の技術を用いたもので、実際の製品・サービスの仕様とは異なる場合があります。
- ※5:NTT R&D FORUM 2026 https://www.rd.ntt/forum/2026/
- ※6:ビルメンヒューマンフェア&クリーンEXPO 2026 https://bmcl.jma.or.jp/
- ※7:スマートビルディングEXPO https://www.japan-build.jp/hub/ja-jp/about/sbd.html
- ※8:SEMICON Japan 2026 https://portal2026.semiconjapan.org/home
- ※本リリースに記載の情報は、発表日時点のものです。今後、予告なく変更となる場合がありますので、あらかじめご了承ください。
掲載日:2026年10月16日
※掲載している内容は掲載日時点の情報です。
